Environment and Assets Bootstrap · 为明确复现目标准备环境与素材计划
@public/env-and-assets-bootstrap
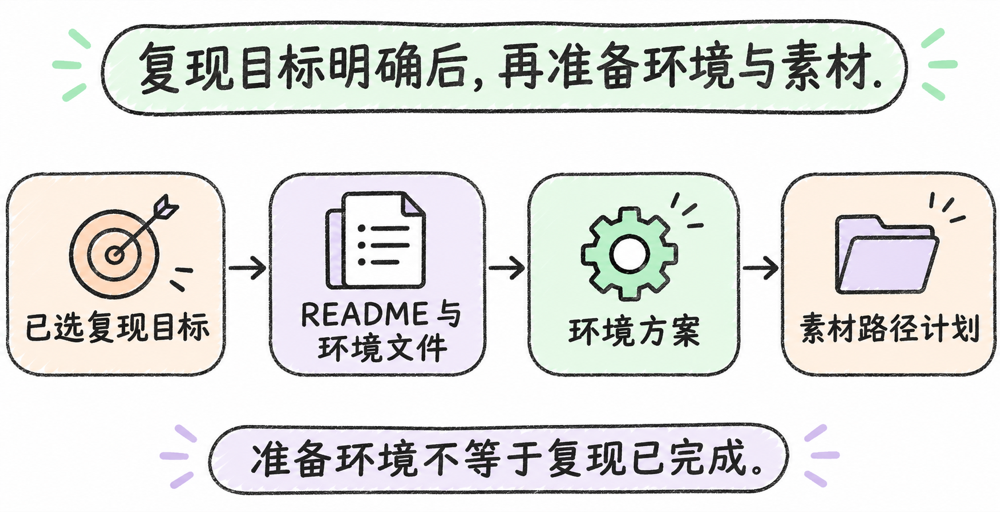
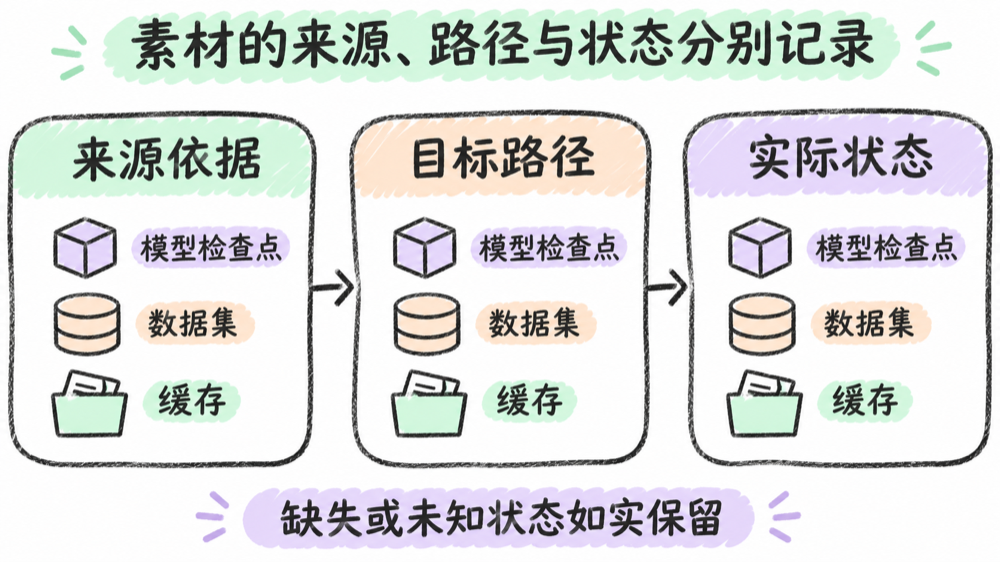
查看空间 →在仓库接入已选定复现目标后,优先依据 README 和已有环境文件整理保守的 conda 环境方案、检查点与数据集来源、缓存位置和路径假设。记录依赖与素材状态的不确定性,避免把环境准备当成已完成复现。采用 MIT 许可证。
能力与使用条件
适用场景
- 为指定研究仓库的复现目标准备依赖环境
- 梳理检查点、数据集与缓存的来源和目标位置
- 在运行前说明已具备、缺失或未知的素材条件
输入要求
- 仓库路径、已选复现目标与 README 安装步骤
- 操作系统、包约束及现有环境和素材情况
输出结果
- 保守环境设置说明与候选命令
- 素材路径计划、来源依据及未解决风险
前置条件
- 复现目标已经明确,README 与相关配置可读取
- 保留配套参考和脚本,实际安装下载需在获授权并符合项目约束的环境内执行
不适用场景与限制
- 不选择整体复现目标、不负责最终运行报告,也不处理脱离具体仓库的通用环境问题
- 默认不负责容器或集群编排,不能用其 conda 偏好覆盖项目强制运行环境;来源未经证实的素材不能称为官方检查点
- 下载链接为固定提交的完整仓库快照,使用其中 skills/env-and-assets-bootstrap 目录。配图是说明性示例。
说明性示例
- 按这个仓库 README 为已选推理目标整理环境和素材路径计划,优先复用现有文件,明确缺失及未知条件。
资料依据
- https://github.com/lllllllama/rigorpilot-skills/blob/fb3ccdf5aa64b1fa5b1d0463e666a8bc8bc26e01/skills/env-and-assets-bootstrap/SKILL.md
- https://github.com/lllllllama/rigorpilot-skills/blob/fb3ccdf5aa64b1fa5b1d0463e666a8bc8bc26e01/LICENSE
外部资源
内容由外部网站提供,平台不保证第三方文件的完整性、可用性或安全性。
外部文件的访问权限由第三方管理,本站无法限制其地址的访问。